2人のヨーロッパ人によって設立された東京に本拠を置く企業O-IDは、産業製造および物流用の世界初の完全モジュール式人型ロボットの1つを構築しており、プレシード資金として120万ドルを調達した。
シカゴに本拠を置くTAWANI Venturesがこのラウンドを主導し、Hustle Fund、Techstars、ロボット工学会社1Xの初期投資家であるHumanoid Guideの創設者らを含むエンジェル投資家が参加した。
日本で世界に向けてロボットを作る
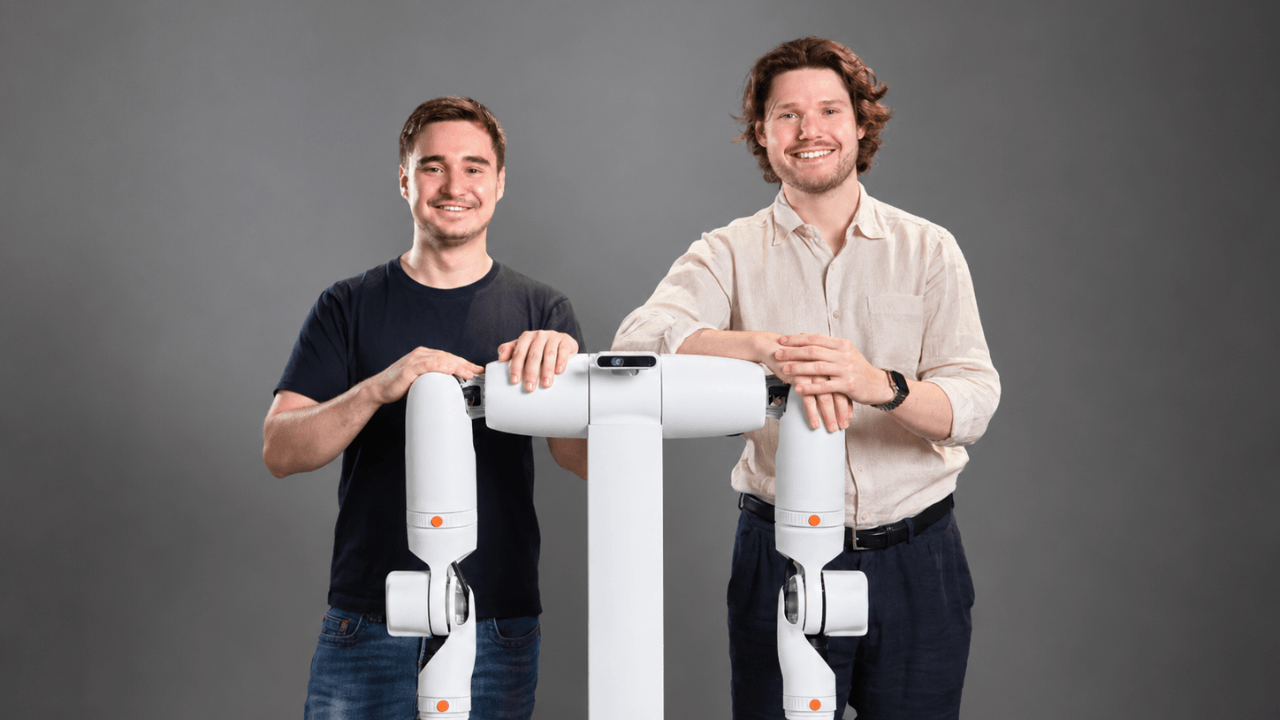
O-iDは、早稲田大学で出会ったノルウェー人のCEO、スティアン・ヤコブセンとオランダ人のCTO、シモン・ゴルムゾフによって2025年に東京で設立された。ヤコブセン氏は以前サイバー防衛の分野で働いており、ゴルムゾフ氏は機械ロボット工学のエンジニアであり、2人が一緒にO-IDを構築することを決意するまで何年も産業ロボット工学に携わっていた。
私は、O-ID の共同創設者兼 CEO である Stian Jakobsen に、このテクノロジー、同社の日本での製造の決定、およびモジュール式ヒューマノイドロボットの目標について詳しく聞きました。
ヤコブセン氏によると、二人はさまざまな理由で日本に来たが、重要なものを構築する機会を見つけて日本に留まったという。
「サイモンはロボット工学を学びに来ましたが、私はサイバーセキュリティを勉強しに来ました。私たちは友達になり、これらのマシンがどれだけ多くのことをできるかについて話し続けました。
私たちは二人ともこの国が大好きで、ここに住んでいると労働力の課題が非常に現実的になります。同時に、日本には素晴らしいエンジニアや製造業者がおり、その中には私たちのロボットのコンポーネントを製造し、それを自社の工場で使用できる人もいます。
私たちはこれらのものを組み合わせて、ここで世界に向けてロボットを構築したいと考えています。」
日本の650億ドルの物理的AI推進で1,100万人の労働者不足に対応
人口の高齢化に伴い、日本の労働力は減少し、2040年までに1,100万人以上の労働者が不足し、工場労働者が退職し補充がなくなると予測されている。
同時に、ロボット工学は国家の優先事項です。日本は2026年6月、2040年までに1000万台のAI搭載ロボットの配備を目指し、ロボットや機械を制御するAI「フィジカルAI」に官民で10兆5000億円(651億ドル)の投資を目標としていると発表した。
既存の産業用ロボットは剛性が高く、その周囲の工場を改造するには多大な設備投資と時間を必要とします。汎用ヒューマノイドはより柔軟ですが、1 つのコンポーネントに障害が発生すると、ロボット全体が何か月も稼働しなくなる可能性があります。
たとえば、大規模な自動車工場の場合、リスクは高く、現在 1 時間のダウンタイムで 230 万ドルのコストがかかっています。
O-ID がモジュール式ヒューマノイドを日本の工場現場に導入
O-ID のロボットは、サイバーセキュリティを第一に考えたアプローチで設計されており、施設を再構築することなく既存の工場レイアウトに適合します。同社は、モジュール式アーキテクチャにより、ヒューマノイドの大規模な維持が容易かつ低コストになると賭けています。
オンボード AI センサーはコンポーネントの磨耗を継続的に監視し、故障が近づいている部品にフラグを立てて、O-ID がダウンタイムの前に交換品を出荷できるようにします。
日本が人型ロボット工学で遅れをとっているかどうかについて、ヤコブセン氏は、日本にはこの技術の商業化において追いつく余地があると考えているが、その製造拠点が日本に有利になる可能性があると主張している。
「私たちは、自動車業界向けの精密部品の製造に数十年を費やしてきたメーカーと話をしています。工場、設備、専門知識はすでに存在しています。
これらすべてを最初から構築する必要はありません。 「私たちのチャンスは、製造の強みをロボット工学に取り入れ、迅速に進めることです。私たちは、いくつかの優れた機械を作るためだけにこれを構築しているわけではありません。
私たちは世界有数のロボット企業を築きたいと考えており、日本がそれを実現できる場所であると信じています。」
ヤコブセン氏は、同社の広範な動機は日本の労働力不足に直接結びついていると述べた。
「一度に十分な数の工場の役割が不足すると、サプライチェーン全体が危険にさらされます。
O-ID のロボットは、フロアにいる人々と並んで作業するように作られており、単一の工場や日本が依存する産業にとって危機になる前に、そのギャップを埋めてくれます。」
なぜ従来の自動化ではなくヒューマノイドなのか?
O-ID にとって、人型ロボットの場合は、人間の形態を複製するというよりも、もともと人間を中心に設計された工場やプロセスに適合することが重要です。
ヤコブセン氏は、日本の何十万もの製造現場で、作業の多くは人体を中心に設計されていると指摘した。「テーブルの高さ、工具の位置、機械に手を伸ばす方法」などだ。
彼はこう説明した。
「従来の自動化は非常にうまく機能しますが、それを既存のプロセスに適合させるには、ワークステーションの再設計、機器の移動、ラインの動作方法の変更が必要になる可能性があります。これには時間と費用がかかります。
私たちは、既存のスペースで作業し、そこにある設備を使用し、人間と一緒に作業できるロボットを望んでいます。
重要なのは、何かを人間らしく見せることではありません。工場にロボットを中心とした再構築を依頼することなく、ますます補充が困難になっている労働力を補充するためです。」
試作から工場現場まで
O-ID の最初のプロトタイプは、完全に組み立てられた固定双腕ロボットで、同社はこれを統合テストと、最初の顧客アプリケーションに必要な操作機能の開発に使用しています。その次のバージョンはすでに開発中であり、機動性とより大きな強度が追加されます。
O-IDはこれをCES 2027で発表する予定で、最初の工場試験運用は2027年初めを目標としている。ヤコブセン氏によると、現在の作業は顧客のタスクを一貫して実行し、安全性と信頼性を検証し、ロボットを大規模に製造およびサービスできるようにすることに重点を置いているという。
同社は、自動化が依然として難しい工場の反復作業、特に生産のさまざまな段階間での部品の積み込み、積み下ろし、移動を伴う作業から始めています。
ヤコブセンは次のように説明しました。
「部品が梱包された状態で工場に到着することを想像してください。誰かがその梱包を開け、部品を取り出し、コンベアに乗せなければなりません。
あるいは、機械が部品を完成させたら、誰かがそれを取り外して次の部品をロードしなければなりません。
私たちが始めようとしているのはそのような種類の仕事です。」
繰り返しのことですが、工場はそれらが完了するかどうかにかかっています。
「私たちの野心は、これらの最初のタスクをはるかに超えています。しかし、そこに到達する方法は、実際の問題を解決し、ロボットを顧客と連携させ、そこから構築することです。」
モジュール性に基づいてロボットを設計する
完全なモジュール性が O-ID のアプローチの中心です。ヤコブセンは、それを車のタイヤ交換のような日常的なことと比較します。
「運転中にタイヤがはじけたと想像してみてください。あなたはどうしますか? タイヤを交換して走り続けます。次に、車全体を工場に送り返さなければならないことを想像してください。
それはクレイジーですよね?
しかし、ロボット工学においては、コンポーネントが故障すると、専門家の修理のために機械全体を持ち出すことになる可能性があると彼は言います。
「それが私たちが解決しようとしている問題です。私たちは、肩、肘、またはコンピューティングユニットのいずれであっても、スタッフが影響を受けるモジュールをオンサイトで交換できるように O-ID を設計しています。」
これを達成するには、最初からモジュール性を中心に機械的接続、電源、データ、ソフトウェアを設計する必要があります。電源付きホットスワップでは、システムが切断と再接続を安全に管理することも必要です。
ただし、O-ID は、これが耐久性とモジュール性の間のトレードオフであるとは考えていません。ヤコブセンは次のように説明しました。
「ロボットには修理が必要です。それは指の関節が磨耗したり、肩や肘のアクチュエーターが磨耗したりする可能性があります。それは、ロボットが行っている作業と、どの部分に負荷がかかっているかによって異なります。」
ここで、数十万台のロボットが稼働していることを想像してください。コンポーネント交換のたびに専門家を派遣するのは、規模を拡大することはできません。」
より難しいのは O-ID 側にあり、強度と精度を維持しながら、モジュール性を中心にロボット全体を設計する必要があります。
「私たちはその複雑さに対して責任を負いますので、お客様はメンテナンスが簡単なマシンを手に入れることができます。」
ダウンタイムが発生する前に障害を予測する
予知メンテナンスも O-ID のモジュラー アプローチのもう 1 つの部分であり、同社は個々のコンポーネントが時間の経過とともにどのように機能するかを監視し、運用が中断される前に潜在的な障害を特定することを目指しています。
ヤコブセンは次のように説明しました。
「目的は、各モジュールがどのように使用され、その動作が時間の経過とともにどのように変化するかを理解することです。私たちのアーキテクチャにより、展開の規模に応じて精度を向上させることができます。」
「同じ条件下でジョイントがより多くの電流を流し始めたり、より熱くなったりした場合は、何か注意が必要であることがわかります。
目標は、問題が発生して顧客の作業が中断される前に、問題を早期に特定して交換品を提供することです。そして、何かが予期せず失敗した場合でも、現場でモジュールを交換できるはずです。」
モジュール式ヒューマノイドの経済学
O-ID は製造コストや顧客価格をまだ公表していませんが、量産に向けて移行するため、価格競争力が非常に高くなることが予想されます。ヤコブセン氏によると、より大きな違いは、ロボットの生涯にわたる稼働にかかるコストだという。
「関節が磨耗してもロボット全体を出荷する必要はありませんし、手やコンピューターが良くなれば新しいマシンを購入する必要もありません。
個々のモジュールの交換と改修は、私たちとお客様の両方にとってコストを削減するための設計方法です。」
そして、もしロボットが工場で人員を配置できなかったシフトを実行するのを助けることができれば、その価値は購入価格をはるかに超えます。
日本で構築し、米国に拡張
O-ID のコンポーネントの多くはすでに日本から来ており、同社は完全な国内サプライチェーンを目指して取り組んでいます。同社は、自動車のティア1サプライヤーを含む日本のメーカーと提携する一方、米国および欧州の部品開発者と協力して、その技術を現地生産に導入しています。
O-IDは、人型ロボット用ワイヤーハーネスへの自社技術の応用可能性を検討するため、住友電気工業株式会社と意向表明書を締結した。
O-ID は当初、日本での自動車製造と物流に焦点を当てていましたが、他の業界、そして最終的には米国市場にも拡大する予定です。
同社はモジュラーコネクタ技術の米国暫定特許を申請しており、日本製ロボットは米国国防権限法(NDAA)の要件を満たすように設計されていると述べている。
この新たな資金は、O-ID が日本の工場現場にロボットを配置する準備を進める中で、最初のロボットをプロトタイプから生産段階に移行するのに役立ちます。
TAWANI Venturesのパートナーであるウィリアム・プリツカー氏は次のように述べています。
「日本とシカゴは、世界の製造エコシステムの要として確固たる役割と歴史を共有しています。スティアンとサイモンは、この分野で働き、革新する彼らの能力に感銘を受けました。」
労働力の減少が前例のない課題を突きつける中、モジュール式ヒューマノイドは産業の生産性を拡大する世代を超えたチャンスです。
O-IDは、数十年にわたる日本のロボット工学の専門知識、学習、サプライチェーンのAIネイティブで適応性のあるプラットフォームへの移行を主導します。」
テックスターズのマネージングディレクターである白土有紀氏は次のように述べています。
「私が最初にスティアンとサイモンを選んだのは、彼らの優れた頭脳だけではなく、本当にユニークなものを構築しているからです。
O-ID 人型ロボットはモジュール式で、大量生産と修理向けに設計され、完全に日本で製造されます。
それ以来、彼らは目覚ましい進歩を遂げており、今回の資金調達と日本のメーカーとの共同研究は、私たちの生活を再構築するという彼らの使命において重要な一歩を踏み出したことを示しています。」